Thay đổi ngôn ngữ :
So sánh động cơ servo và động cơ bước
Động cơ servo và động cơ bước: Làm thế nào để lựa chọn đúng loại động cơ?
Trong các ứng dụng kỹ thuật yêu cầu khả năng điều khiển chuyển động chính xác, cả động cơ servo và động cơ bước đều là những giải pháp phổ biến. Mỗi loại đều sở hữu những ưu điểm riêng, phù hợp với các yêu cầu vận hành khác nhau. Việc lựa chọn đúng loại động cơ đóng vai trò quan trọng trong việc đảm bảo hiệu suất và hiệu quả tối ưu. Trong bài viết này, chúng tôi sẽ phân tích những khác biệt về công nghệ, phương thức điều khiển và các ứng dụng thực tế của hai dòng động cơ nhằm giúp bạn đưa ra lựa chọn phù hợp nhất.
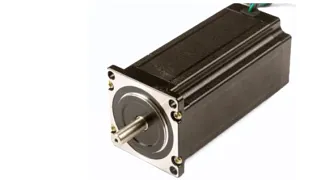
Động cơ servo là gì?
Động cơ servo là hệ thống điều khiển vòng kín sử dụng tín hiệu phản hồi để kiểm soát chính xác vị trí, tốc độ và mô-men xoắn. Thông thường, động cơ servo được trang bị encoder độ phân giải cao, chẳng hạn encoder quang học hoặc encoder từ tính, để xác định vị trí thực tế của trục động cơ và truyền dữ liệu này về bộ điều khiển. Nhờ cơ chế phản hồi theo thời gian thực, hệ thống có thể liên tục hiệu chỉnh để duy trì độ chính xác ngay cả khi tải thay đổi hoặc chịu tác động từ các yếu tố bên ngoài.
Động cơ servo có thể đạt tốc độ cao và cung cấp mô-men xoắn lớn. Nhờ hệ thống điều khiển vòng kín, động cơ vẫn duy trì được mô-men xoắn cao ngay cả ở tốc độ thấp. Đây là lợi thế đặc biệt quan trọng đối với các ứng dụng yêu cầu công suất ổn định như robot công nghiệp hoặc máy CNC. Ngoài ra, động cơ servo còn mang lại khả năng điều khiển chính xác và linh hoạt cho các chuyển động đa trục.
Thông số kỹ thuật:
- Phương thức điều khiển: Tín hiệu điều chế độ rộng xung (PWM), thường kết hợp với bộ điều khiển PID, được sử dụng để điều khiển vị trí và tốc độ động cơ
- Hệ thống phản hồi: Sử dụng encoder hoặc resolver để phản hồi vị trí
- Đặc tính mô-men xoắn: Duy trì mô-men xoắn rất tốt trên toàn bộ dải tốc độ, kể cả ở tốc độ thấp
- Ứng dụng: Robot công nghiệp, máy CNC và các hệ thống tự động hóa có tải thay đổi
Lợi ích:
- Độ chính xác cao: Động cơ servo mang lại độ chính xác và khả năng lặp lại vượt trội, rất phù hợp cho các ứng dụng yêu cầu định vị chính xác.
- Điều khiển tốc độ và mô-men xoắn: Nhờ hệ thống vòng kín, động cơ servo có thể duy trì tốc độ ổn định và cung cấp mức mô-men xoắn phù hợp ngay cả khi tải thay đổi.
- Tỏa nhiệt thấp hơn: So với động cơ bước, động cơ servo hoạt động hiệu quả hơn nên sinh nhiệt ít hơn trong quá trình vận hành.
Hạn chế:
- Chi phí cao: Động cơ servo thường có giá thành cao hơn động cơ bước do được trang bị các thiết bị phản hồi tín hiệu và hệ thống điều khiển phức tạp hơn.
- Hệ thống điều khiển phức tạp: Việc thiết lập và tinh chỉnh các thông số điều khiển của động cơ servo đòi hỏi kiến thức chuyên môn và kinh nghiệm thực tế.
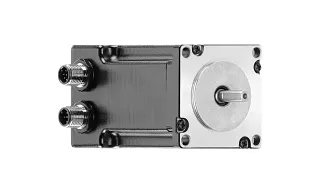
Động cơ bước là gì?
Động cơ bước là hệ thống điều khiển vòng hở sử dụng từ trường được tạo ra bởi nhiều cuộn dây để quay rôto theo các bước rời rạc, thường được tính bằng độ trên mỗi bước. Động cơ hoạt động bằng cách cấp các xung tín hiệu tới các cuộn dây theo một trình tự xác định. Mỗi xung sẽ làm rôto dịch chuyển một góc cố định, tạo ra chuyển động chính xác và có thể dự đoán mà không cần tín hiệu phản hồi.
Động cơ bước phù hợp với các ứng dụng yêu cầu độ chính xác và khả năng lặp lại cao nhưng không cần mô-men xoắn lớn hoặc hệ thống phản hồi phức tạp. Tuy nhiên, nguyên lý hoạt động của động cơ bước khiến mô-men xoắn giảm khi tốc độ tăng. Ngoài ra, động cơ bước còn có thể gặp hiện tượng cộng hưởng hoặc mất bước trong một số điều kiện tải trọng nhất định. Dù vậy, đây vẫn là lựa chọn lý tưởng cho các ứng dụng yêu cầu chuyển động theo từng bước chính xác, chẳng hạn như máy in 3D hoặc hệ thống điều khiển XY Plotter.
Thông số kỹ thuật:
- Phương thức điều khiển: Các xung tín hiệu điều khiển trình tự bước của động cơ; có thể sử dụng vi bước (microstepping) để chuyển động mượt mà hơn
- Hệ thống phản hồi: Thông thường không sử dụng tín hiệu phản hồi (vòng hở); các phiên bản vòng kín ít phổ biến hơn
- Đặc tính mô-men xoắn: Mô-men giữ cao ở tốc độ thấp nhưng giảm dần khi tốc độ tăng
- Ứng dụng: Máy in 3D, máy cắt laser và các ứng dụng yêu cầu tải trọng thấp nhưng độ chính xác cao
Lợi ích:
- Hiệu quả về chi phí: Động cơ bước có chi phí đầu tư thấp hơn động cơ servo, phù hợp với các dự án cần tối ưu ngân sách.
- Hệ thống điều khiển đơn giản: Cấu trúc vòng hở giúp việc điều khiển động cơ bước trở nên đơn giản hơn và có thể triển khai mà không cần các thuật toán điều khiển phức tạp.
- Mô-men giữ: ĐĐộng cơ bước có khả năng duy trì vị trí với mô-men giữ cao, rất phù hợp cho các ứng dụng cần cố định vị trí trong thời gian dài.
Hạn chế:
- Hiệu suất hạn chế ở tốc độ cao: Động cơ bước có thể bị giảm hiệu quả hoạt động ở tốc độ cao do hiện tượng cộng hưởng, ảnh hưởng đến hiệu suất tổng thể.
- Độ chính xác thấp hơn: Hiện tượng mất bước có thể dẫn đến sai số định vị khi động cơ làm việc dưới tải động.
Sự khác biệt về số cực giữa động cơ servo và động cơ bước
Số cực là một trong những yếu tố khác biệt quan trọng giữa động cơ servo và động cơ bước, ảnh hưởng trực tiếp đến đặc tính điều khiển cũng như hiệu suất vận hành của mỗi loại động cơ.
- Động cơ bước: Thường có số cực lớn, phổ biến từ 50 đến 100 cực hoặc nhiều hơn. Số cực cao giúp động cơ tạo ra các bước chuyển động nhỏ hơn, từ đó nâng cao độ phân giải và khả năng định vị chính xác.
- Động cơ servo: Ngược lại, động cơ servo thường chỉ có từ 4 đến 12 cực. Do số cực thấp hơn, động cơ phụ thuộc nhiều hơn vào hệ thống điều khiển điện tử và cơ chế phản hồi để tạo ra chuyển động mượt mà và chính xác.
Ảnh hưởng của số cực động cơ đến ứng dụng
Số cực lớn của động cơ bước đặc biệt phù hợp với các ứng dụng yêu cầu tốc độ thấp và độ chính xác cao, trong khi số cực ít hơn của động cơ servo giúp loại động cơ này vận hành hiệu quả ở tốc độ cao.
So sánh hiệu quả và độ tin cậy
Nhờ hệ thống điều khiển vòng kín, động cơ servo duy trì hiệu suất cao trong toàn bộ dải tốc độ hoạt động. Đây là lựa chọn lý tưởng cho các ứng dụng đòi hỏi độ tin cậy cao và khả năng thích ứng với điều kiện vận hành thay đổi. Trong khi đó, động cơ bước có ưu thế về chi phí và cấu tạo cơ khí đơn giản hơn, nhưng hiệu suất có thể giảm ở tốc độ cao do mô-men xoắn giảm.
Độ chính xác điều khiển: Bộ mã hóa phản hồi so với hệ thống điều khiển vòng hở
Trong khi động cơ servo sử dụng bộ mã hóa độ phân giải cao để cung cấp dữ liệu vị trí và tốc độ theo thời gian thực, động cơ bước thường không có hệ thống phản hồi tích hợp. Vì vậy, động cơ bước có thể gặp sai số vị trí khi làm việc dưới tải thay đổi hoặc ở tốc độ cao.
Động cơ bước và động cơ servo: Làm thế nào để lựa chọn đúng loại động cơ?
Những yếu tố cần cân nhắc:
- Yêu cầu về độ chính xác: Ứng dụng của bạn có yêu cầu độ chính xác và khả năng định vị cao không? Nếu có, động cơ servo sẽ là lựa chọn phù hợp.
- Yêu cầu về ngân sách: Nếu chi phí là yếu tố quan trọng và mức độ chính xác trung bình đã đáp ứng nhu cầu, động cơ bước có thể là giải pháp phù hợp.
- Mức độ phức tạp trong điều khiển: Nếu đội ngũ của bạn chưa có nhiều kinh nghiệm với các thuật toán điều khiển phức tạp, động cơ bước sẽ dễ triển khai hơn.
Kết luận
Việc lựa chọn giữa động cơ servo và động cơ bước phụ thuộc rất lớn vào yêu cầu cụ thể của ứng dụng. Động cơ servo nổi bật về độ chính xác, khả năng điều khiển tốc độ và mô-men xoắn. Tuy nhiên, chi phí đầu tư cao hơn và yêu cầu kỹ thuật triển khai phức tạp hơn. Ngược lại, động cơ bước là giải pháp kinh tế, dễ triển khai nhưng có những giới hạn nhất định về tốc độ và độ chính xác. Bằng cách đánh giá kỹ các yêu cầu của dự án, bạn có thể lựa chọn giải pháp phù hợp nhất và đạt được hiệu quả vận hành tối ưu.
Các câu hỏi thường gặp:
Động cơ bước thường hoạt động theo cơ chế điều khiển vòng hở: bộ điều khiển gửi lệnh để động cơ di chuyển một số bước xác định. Thông thường, hệ thống không có tín hiệu phản hồi để xác nhận vị trí thực tế. Trong khi đó, động cơ servo sử dụng hệ thống điều khiển vòng kín kết hợp với thiết bị phản hồi tín hiệu. Bộ điều khiển liên tục giám sát vị trí và tốc độ thực tế của động cơ, đồng thời tự động điều chỉnh dòng điện để bù sai lệch, giúp duy trì độ chính xác cao trong suốt quá trình vận hành.
Động cơ bước tạo ra mô-men xoắn lớn ở tốc độ thấp, nhưng mô-men sẽ giảm đáng kể khi tốc độ tăng lên, thường từ khoảng 1.000 vòng/phút trở lên. Ngược lại, động cơ servo duy trì mô-men xoắn ổn định trong dải tốc độ rộng và thường có thể đạt tốc độ tối đa cao hơn đáng kể, trên 2.000 vòng/phút. Ngoài ra, động cơ servo còn có khả năng cung cấp mô-men cực đại trong thời gian ngắn để đáp ứng các yêu cầu tăng tốc nhanh.
Động cơ servo thường mang lại độ chính xác định vị cao hơn và gần như không xảy ra hiện tượng mất vị trí, bởi hệ thống điều khiển liên tục kiểm tra và hiệu chỉnh vị trí thông qua tín hiệu phản hồi từ bộ mã hóa. Trong khi đó, động cơ bước ở cấu hình vòng hở tiêu chuẩn có thể bị mất bước khi chịu tải quá lớn hoặc tăng tốc đột ngột, dẫn đến sai lệch vị trí mà hệ thống không thể tự nhận biết.
Các hệ thống động cơ bước thường có chi phí đầu tư thấp hơn nhờ thiết kế đơn giản và cơ chế điều khiển vòng hở, không yêu cầu bộ mã hóa đắt tiền hoặc bộ truyền động phức tạp. Ngược lại, hệ thống động cơ servo thường có chi phí cao hơn do cần sử dụng encoder, bộ điều khiển phức tạp hơn và nhiều linh kiện có giá trị cao như nam châm đất hiếm.
Động cơ bước là lựa chọn lý tưởng cho các ứng dụng yêu cầu:
- Tốc độ thấp đến trung bình (dưới 1.000 vòng/phút).
- Mô-men giữ cao khi đứng yên.
- Khả năng định vị chính xác, lặp lại tốt với tải ổn định và có thể dự đoán trước.
- Giải pháp đơn giản, chi phí tối ưu và ít cần tinh chỉnh.
Động cơ servo phù hợp hơn với các ứng dụng yêu cầu:
- Tốc độ cao cùng khả năng tăng tốc/giảm tốc nhanh.
- Hoạt động dưới tải thay đổi hoặc khó dự đoán trước.
- Hiệu suất tối đa và mô-men xoắn lớn trong dải tốc độ rộng.
- Độ chính xác định vị và khả năng đáp ứng động cao.
Động cơ servo nhìn chung tiết kiệm năng lượng hơn nhờ hệ thống điều khiển vòng kín chỉ cung cấp lượng dòng điện cần thiết để di chuyển tải hoặc duy trì vị trí mong muốn. Ngược lại, động cơ bước liên tục tiêu thụ dòng điện ngay cả khi đứng yên, dẫn đến mức tiêu hao năng lượng lớn hơn và phát sinh nhiều nhiệt hơn.


