Thay đổi ngôn ngữ :
Phần mềm igus® Robot Control: Tải miễn phí
Lập trình, mô phỏng và điều khiển robot miễn phí, không yêu cầu giấy phép
Phần mềm igus® Robot Control cho phép lập trình, mô phỏng và điều khiển robot dễ dàng, trực quan. Thiết kế mô-đun hỗ trợ nhiều cấu hình động học robot, gồm robot delta, robot gantry, cánh tay robot khớp nối,... Người dùng có thể mô phỏng từng chuỗi chuyển động trên giao diện 3D mà không cần kết nối robot. Phần mềm được cung cấp miễn phí và không yêu cầu giấy phép.
Những gì bạn sẽ tìm thấy trên trang này
Phần mềm robot miễn phí
Phần mềm điều khiển robot cung cấp nhiều chức năng lập trình robot
- Kết nối đơn giản giữa robot và hệ thống điều khiển
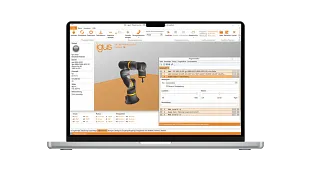
- Hoạt động trực quan với bề mặt 3D và bản sao kỹ thuật số cho phép thực hiện và kiểm tra trực tiếp các chuỗi chuyển động
- Cấu hình giao diện camera trực tiếp thông qua hệ thống điều khiển và phần mềm
- Lập trình robot delta, robot gantry, robot SCARA và cánh tay robot khớp nối
- Phần mềm cho phép kiểm thử an toàn, không rủi ro ngay cả trước khi mua
Các yêu cầu hệ thống:
- PC với hệ điều hành Windows 10
- Kết nối qua Ethernet hoặc WLAN
- Dung lượng đĩa trống 500MB
Chương trình mẫu, wiki và các khóa đào tạo
Giao diện
Giao diện PLC
Giao diện PLC cho phép thực hiện các chức năng cơ bản và báo hiệu các trạng thái bằng đầu vào và đầu ra kỹ thuật số. Ngoài việc điều khiển bằng PLC, giao diện này còn cho phép vận hành bằng các nút bấm phần cứng.
Đầu vào và đầu ra kỹ thuật số
Có thể tải và khởi động chương trình robot, đồng thời gửi lệnh đến bộ kẹp thông qua đầu vào kỹ thuật số hoặc tín hiệu toàn cục. Chức năng này hữu ích, chẳng hạn khi cần dùng nút nhấn hoặc lệnh CRI-GSig để chọn một sản phẩm trong danh mục có sẵn.
Modbus TCP/IP
Giao diện Modbus TCP có thể được sử dụng để gửi dữ liệu và lệnh từ PLC đến hệ thống điều khiển robot, đồng thời nhận thông tin trạng thái.
Giao diện CRI
Giao diện CRI cho phép gửi các lệnh phức tạp, đồng thời truy xuất thông tin và cài đặt qua giao diện Ethernet sử dụng TCP/IP. igus® Robot Control sử dụng giao diện này để kết nối với robot có hệ thống điều khiển tích hợp hoặc với các phiên bản khác của hệ thống điều khiển.
Giao diện máy ảnh
Giao diện camera hỗ trợ sử dụng camera nhận dạng vật thể và camera video. Camera nhận dạng vật thể xác định vị trí và phân loại vật thể, sau đó truyền dữ liệu đến hệ thống điều khiển, kèm hình ảnh video nếu cần. Từ vị trí vật thể do camera xác định, hệ thống điều khiển tính toán vị trí tương ứng trong hệ tọa độ robot. Camera video thông thường chỉ cung cấp hình ảnh nên chỉ có thể dùng để quan sát khu vực làm việc, không hỗ trợ nhận dạng vật thể.
Đám mây
Giao diện Đám mây cho phép giám sát robot thông qua RobotDimension. Sau khi kích hoạt và đăng nhập, robot sẽ gửi thông tin trạng thái cơ bản và hình ảnh camera tới dịch vụ trực tuyến. Trên trang web, người dùng có thể liệt kê các robot của mình và truy xuất thông tin.
ROS, Matlab, LabView, v.v.
Tích hợp robot vào môi trường ROS của bạn. Tài liệu và gói dành cho giao tiếp phần cứng, Teleop và moveI
Cấu hình dự án
Đầu kẹp
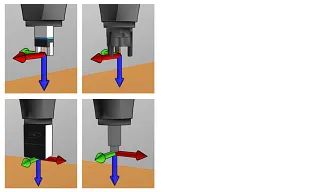
Công cụ đã cài đặt có thể được chỉ định ở đây. Việc thay đổi công cụ yêu cầu tải lại dự án hoặc khởi động lại hệ thống điều khiển tích hợp. Các công cụ mới có thể được định nghĩa là tệp cấu hình trong thư mục "Dữ liệu/Công cụ"
Virtual box
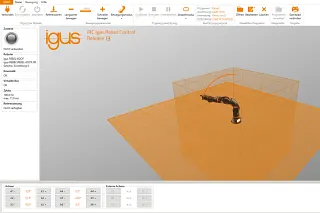
Cài đặt virtual box giới hạn phạm vi chuyển động của cánh tay robot. Chức năng này giúp tránh hư hỏng cơ học và đơn giản hóa việc lập trình theo ứng dụng. Nếu một chương trình xử lý khi vi phạm virtual box, nó sẽ bị dừng với thông báo lỗi.
Trục ngoài
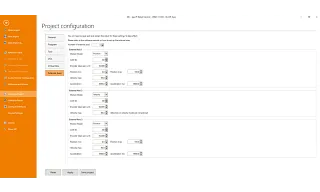
Hệ thống điều khiển robot hỗ trợ tối đa ba trục bổ sung (còn được gọi là "trục ngoài" trong iRC). Chúng có thể được cài đặt theo trục robot và được cấu hình thông qua khu vực cấu hình của iRC.
Chương trình
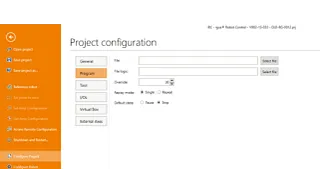
Tại đây, bạn có thể thiết lập chương trình robot và chương trình logic, tốc độ chuyển động (theo tỷ lệ phần trăm của tốc độ tối đa), chế độ chạy chương trình và cách xử lý lỗi chương trình.
Động học đặc biệt
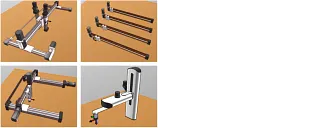
Hệ thống điều khiển robot có thể được cấu hình riêng cho robot của bạn bằng bộ đôi kỹ thuật số. Chúng tôi định cấu hình động học nghịch đảo để phù hợp với dự án kinh doanh của bạn.
Lập trình
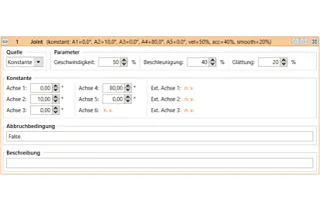
Chuyển động của trục
Lệnh Joint di chuyển robot đến vị trí mục tiêu tuyệt đối được xác định theo tọa độ trục (ví dụ: góc trục hoặc vị trí của trục tuyến tính). Chuyển động kết quả của TCP thường là một đường cong chứ không phải một đường thẳng.
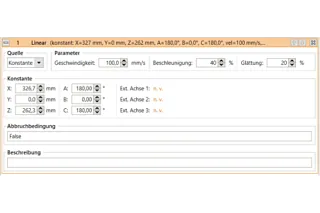
Chuyển động tuyến tính
Lệnh Tuyến tính di chuyển robot đến vị trí mục tiêu (tuyệt đối) được chỉ định trong tọa độ Descartes. Chuyển động kết quả của TCP theo một đường thẳng.
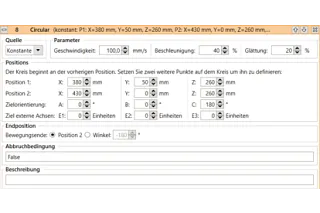
Chuyển động tròn
Hướng dẫn Chuyển động tròn cho phép chuyển động dọc theo một vòng tròn đầy đủ hoặc một phần. Nó tương thích với các chuyển động tuyến tính, do đó quá trình chuyển đổi từ và sang chuyển động tuyến tính có thể được thực hiện trơn tru.
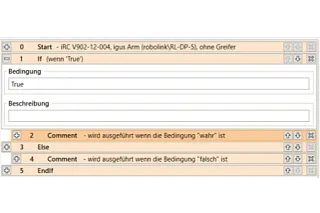
Điều kiện
Các điều kiện có thể được sử dụng trong các lệnh if-then-else, vòng lặp và làm điều kiện kết thúc trong các lệnh di chuyển. Các điều kiện có thể là sự kết hợp của đầu vào kỹ thuật số, tín hiệu tổng thể, phép toán Boolean và so sánh.
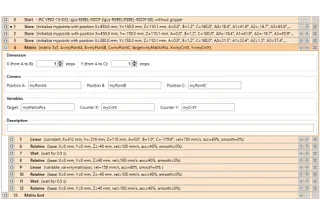
Tính toán ma trận
Các lệnh lưới tính toán vị trí theo dạng lưới, chẳng hạn vị trí gắp hoặc đặt sản phẩm trong các tác vụ xếp pallet.
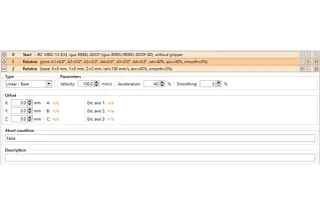
Liên quan đến
Lệnh Relative cho phép robot di chuyển tương đối so với vị trí hiện tại. Có thể gọi lệnh này từ các mục menu "Action" → "Relative movement".
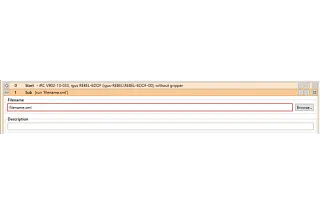
Chương trình con
Có thể gọi chương trình con bằng lệnh Sub. Đường dẫn đến tệp chương trình con được chỉ định trong mục "File name". Đây là đường dẫn tương đối đến thư mục con "Programs" trong thư mục "Data" của iRC.
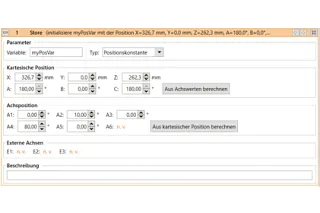
Biến và quyền truy cập biến
Chương trình dành cho igus® Robot Control và TinyCtrl hỗ trợ hai loại biến:
- Biến số: Dùng để lưu trữ số nguyên hoặc số thực dấu phẩy động.
- Biến vị trí: Dùng để lưu trữ vị trí trong hệ tọa độ Descartes và vị trí khớp. Tùy theo ngữ cảnh, biến được hiểu là vị trí Descartes hoặc vị trí khớp.
Lập trình robot bằng Python và C++
Phần mềm Điều khiển Robot igus® cho phép lập trình, mô phỏng và điều khiển trực quan nhiều cấu hình động học robot. Đối với các ứng dụng tự động hóa tùy chỉnh, hệ thống điều khiển robot còn có thể kết nối với chương trình bên ngoài qua các giao diện mở. Đặc biệt, Python và C++ mang đến cho nhà phát triển nhiều phương án linh hoạt để xây dựng chức năng riêng và tích hợp robot vào môi trường phần mềm, tự động hóa hiện có.
API và mã mẫu cho Python và C++ được cung cấp qua giao diện ứng dụng. Nhờ đó, các ứng dụng riêng có thể xử lý thông tin trạng thái từ hệ thống điều khiển robot, thay đổi biến chương trình hoặc bổ sung chức năng tùy chỉnh. Do giao diện sử dụng gRPC, các ngôn ngữ lập trình khác cũng có thể được kết nối với mức công sức phát triển phù hợp.
Giao diện Ethernet CRI cũng có thể được sử dụng để điều khiển robot từ bên ngoài. Giao thức dựa trên TCP cho phép thực hiện chuyển động robot, chuyển trạng thái đầu ra kỹ thuật số, thay đổi biến, cũng như tải, khởi động và dừng chương trình robot. Thư viện Python hỗ trợ phát triển các ứng dụng tương ứng. Các chuỗi chuyển động mới có thể được kiểm thử trước bằng chức năng mô phỏng của igus® Robot Control, sau đó chuyển sang robot thực.
igus® Robot Control kết hợp phương thức lập trình robot thân thiện với người mới bắt đầu cùng các tùy chọn nâng cao của Python, C++ và giao diện lập trình mở. Đây là nền tảng linh hoạt để xây dựng giải pháp robot tùy chỉnh, tích hợp hệ thống bên ngoài và tự động hóa các quy trình phức tạp.
Tải xuống phần mềm robot
Phần mềm igus® Robot Control không yêu cầu giấy phép và bản quyền được tích hợp vào hệ thống điều khiển, cung cấp phương thức vận hành thống nhất và cơ chế giao tiếp đồng bộ cho nhiều thành phần trong cùng một hệ thống. Điều này giúp giảm công sức lập kế hoạch dự án và đơn giản hóa quá trình đưa vào vận hành.
- Kiểm tra trước tất cả cấu hình động học igus® trong phần mềm
- Với các dự án được lập trình sẵn cho tất cả các robot từ igus, trục đơn và xe tự hành AGV (Automated Guided Vehicle)
- Giao diện 3D trực quan với mô phỏng của robot
Phần mềm điều khiển robot là gì?
Phần mềm robot là ứng dụng dùng để lập trình, mô phỏng và điều khiển robot vật lý. Người dùng có thể xác định chuỗi chuyển động, di chuyển robot đến các vị trí, tạo chương trình và cấu hình kết nối giữa robot, hệ thống điều khiển và các thiết bị được kết nối. Trong tiếng Anh, phần mềm này thường được gọi là "robot control software" hoặc "robotics software".
Cần phân biệt phần mềm robot với robot phần mềm. Robot phần mềm thường là bot RPA dùng để tự động hóa các quy trình nghiệp vụ kỹ thuật số lặp lại, chẳng hạn trong hệ thống SAP, ERP hoặc Office. igus® Robot Control không thuộc nhóm này. Đây là phần mềm dành cho phần cứng robot thực và các ứng dụng tự động hóa.
igus® Robot Control có gì khác biệt?
Nhiều giải pháp trên thị trường là phiên bản dùng thử có giới hạn thời gian và yêu cầu trả phí sau khi hết thời hạn, hoặc là phần mềm độc quyền chỉ hoạt động với robot của một nhà sản xuất. igus® Robot Control được cung cấp miễn phí vĩnh viễn, không yêu cầu giấy phép, hỗ trợ nhiều cấu hình động học robot và có thể tích hợp vào môi trường tự động hóa hiện có qua các giao diện mở như ROS, Matlab và LabVIEW. Ngoài ra, người dùng còn được cung cấp chương trình mẫu miễn phí, tài liệu wiki toàn diện và các khóa đào tạo dành cho cả người mới bắt đầu lẫn người dùng nâng cao.
Lập trình và mô phỏng robot miễn phí mà không cần phần cứng
Có thể lập kế hoạch và kiểm thử chuỗi chuyển động trên giao diện 3D tích hợp trước khi kết nối robot. Bản sao số tạo mô hình ảo của cấu hình động học đã chọn. Phương thức lập trình ngoại tuyến này giúp phát hiện lỗi sớm và tiết kiệm thời gian đưa vào vận hành vì chương trình hoàn chỉnh có thể được chuyển trực tiếp sang phần cứng thực.
Chức năng của phần mềm điều khiển robot igus® Robot Control
• Lập trình robot delta, robot gantry, robot SCARA và robot cánh tay khớp nối
• Giao diện 3D trực quan với bản sao số để mô phỏng robot
• Lệnh chuyển động tịnh tiến, chuyển động tròn và chuyển động theo trục
• Điều kiện, vòng lặp và chương trình con cho các chuỗi hoạt động phức tạp
• Giới hạn vùng chuyển động ảo và biến vị trí
• Cấu hình bộ kẹp và tối đa ba trục ngoài
• Giao diện camera và PLC phục vụ nhận dạng vật thể và tự động hóa
• Kết nối qua đầu vào/đầu ra kỹ thuật số, Modbus TCP/IP và CRI
• Kết nối với ROS, Matlab và LabVIEW
Yêu cầu hệ thống
Để bắt đầu, bạn chỉ cần máy tính chạy Windows 10, khoảng 500MB dung lượng lưu trữ trống và kết nối Ethernet hoặc Wi-Fi để trao đổi dữ liệu với robot.
Cấu hình dự án và lệnh lập trình
Đối với từng dự án, người dùng có thể cấu hình bộ kẹp, giới hạn vùng chuyển động ảo, tối đa ba trục ngoài, phương thức xử lý lỗi riêng và chế độ chạy chương trình. Đối với cấu hình động học đặc biệt, động học nghịch cũng có thể được điều chỉnh.
Các chức năng lập trình gồm chuyển động theo trục trong hệ tọa độ khớp, chuyển động tuyến tính và chuyển động tròn trong hệ tọa độ Descartes, điều kiện, vòng lặp, chương trình con và phép tính ma trận cho tác vụ xếp pallet. Ngoài ra còn có chuyển động tương đối so với vị trí hiện tại, biến số và biến vị trí.
Giao diện cho hệ thống điều khiển robot và tự động hóa
Phần mềm cung cấp nhiều giao diện để vận hành hệ thống điều khiển robot: kết nối PLC qua đầu vào và đầu ra kỹ thuật số hoặc Modbus TCP/IP, giao diện CRI để gửi các lệnh phức tạp qua Ethernet và giao diện camera để nhận dạng vật thể. Ngoài ra, robot có thể được giám sát từ xa qua nền tảng đám mây RobotDimension. Nhờ đó, phần mềm có thể tích hợp trực tiếp vào môi trường điều khiển và tự động hóa hiện có thay vì hoạt động độc lập.
Chương trình mẫu, wiki và đào tạo
Các dự án mẫu được lập trình sẵn cho robot igus®, từng trục riêng lẻ và hệ thống xe tự hành AGV giúp người dùng dễ dàng bắt đầu. Tài liệu wiki chi tiết giải đáp các vấn đề kỹ thuật, trong khi các khóa đào tạo cá nhân hoặc theo nhóm cung cấp kiến thức lập trình thực tế cho cả người mới bắt đầu và người dùng nâng cao.
Tải phần mềm điều khiển robot miễn phí
Phần mềm igus® Robot Control được cung cấp miễn phí và không yêu cầu giấy phép, không phát sinh chi phí ẩn sau thời gian dùng thử. Người dùng không cần kết nối robot trong những bước đầu tiên: chỉ cần chọn cấu hình động học, tạo dự án và kiểm thử chuỗi chuyển động trực tiếp trong mô phỏng 3D.
Tư vấn & hỗ trợ
Hân hạnh được trả lời câu hỏi của quý khách
Báo giá và tư vấn trực tuyến
Thời gian làm việc:
Thứ Hai đến Thứ Sáu từ 8:30 đến 17:30
Online:
Thứ Hai đến Thứ Sáu từ 8:30 sáng đến 17:30